
Просмотры: 0 Автор: Редактор сайта Время публикации: 15 сентября 2026 г. Происхождение: Сайт
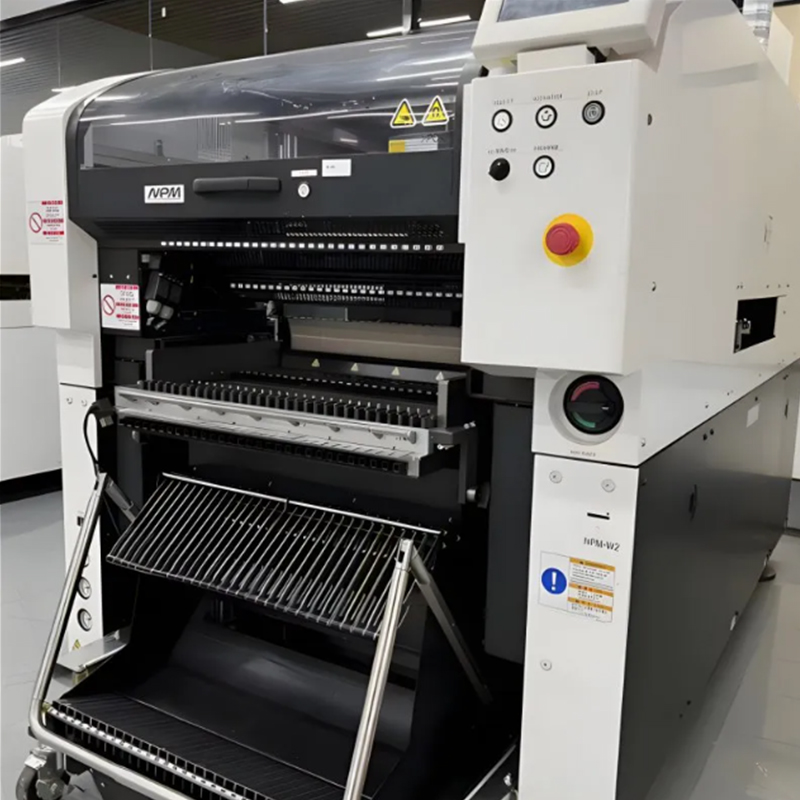
Современные сборки печатных плат все чаще сочетают в себе сверхминиатюрные пассивные элементы с высокими компонентами необычной формы, что создает серьезные проблемы с осью Z при сборке на поверхности. Неправильные настройки размещения компонентов разной высоты приводят к появлению трещин на компонентах, смещению паяльной пасты, образованию надгробий и нарушению копланарности. Эти дефекты напрямую влияют на выход продукции при первом проходе и увеличивают объем доработок на производстве. Установление строгих протоколов для хода по оси Z, давления размещения и глубины распознавания изображения решает эту механическую проблему. Физическое расстояние, которое проходит сопло, должно мгновенно адаптироваться между чипом высотой 0,2 мм и конденсатором высотой 15 мм. В этом руководстве подробно описано, как оценивать и настраивать эти параметры: от перевода данных САПР в машинные библиотеки до использования динамической обратной связи от датчиков. Мы покажем вам, как оптимизировать Машина для захвата и размещения , позволяющая обрабатывать экстремальные отклонения по высоте без снижения общей пропускной способности линии.
Точность оси Z требует производительности: для надежной установки высоких компонентов без разрушения низкопрофильных пассивных компонентов необходимы точный ход установки и контролируемая повышенная передача.
Трансляция данных имеет основополагающее значение: безупречное размещение начинается с программного обеспечения для проектирования печатных плат; точные размеры компонентов и базовые точки должны быть правильно экспортированы в библиотеку компонентов машины.
Компромиссы в производительности: для компенсации больших отклонений по высоте часто требуется гибкая машина для размещения SMT, которая может работать с более низким CPH (компонентов в час), чем специализированные устройства для удаления стружки, из-за увеличенного времени перемещения по оси Z.
Зависимость от системы обзора: изменения высоты компонентов требуют динамической корректировки фокуса в системах обзора вверх и «на ходу» машины, чтобы обеспечить точное центрирование по XY.
Аппаратное смягчение: использование совместимых сопел и программируемых датчиков усилия размещения сводит к минимуму риск отклонения подложки и повреждения компонентов во время работы с большим количеством смеси.
Достижение бездефектного размещения на одной плате, имеющей резкие перепады высот, требует абсолютной механической синхронизации. Стандартная производственная партия часто включает пассивные элементы 01005 высотой 0,2 мм, расположенные на расстоянии нескольких миллиметров от электролитических конденсаторов высотой 15 мм или громоздких разъемов. Успех означает, что установочная головка опускается ровно настолько, чтобы вставить компонент в паяльную пасту, не прилагая чрезмерных усилий. Если ход слишком мелкий, деталь выпадает из сопла и слетает с колодок. Если ход слишком глубокий, сопло раздавит корпус компонента или разбрызгает влажную паяльную пасту на соседние дорожки, что приведет к замыканию. Для управления этим вертикальным перемещением требуется обмен данными в реальном времени между данными библиотеки компонентов и механическими серводвигателями оси Z на установочной головке.
Механическая точность полностью зависит от точных цифровых инструкций. Файлы Centroid, созданные с помощью программного обеспечения для проектирования печатных плат, такого как Altium Designer или Mentor Graphics, предоставляют основные размеры X, Y, поворота и Z. Данные по оси Z определяют физическую высоту тела компонента. Когда инженеры-технологи импортируют эти данные, они должны установить правильную базовую точку и смещение по оси Z в библиотеке компонентов машины. Операционная система использует эти цифры для расчета точного расстояния от кончика сопла до голой поверхности печатной платы. Если компонент размером 10 мм ошибочно введен в библиотеку как 2 мм, машина попытается вбить сопло на 8 мм в подложку FR4. Проверка размеров упаковки с физическими измерениями цифрового штангенциркуля перед запуском новой партии предотвращает катастрофические поломки головок и повреждение шпинделя.
Путь перемещения по оси Z начинается на безопасной высоте над самым высоким компонентом платы и заканчивается на поверхности печатной платы. Машина рассчитывает спуск на основе запрограммированной толщины доски и высоты детали. Остановка точно на поверхности редко бывает достаточной для надежного паяного соединения. Инженеры используют настройку, называемую овердрайв. Overdrive — это небольшое дополнительное перемещение вниз, запрограммированное после первого контакта компонента с платой. Эта дополнительная доля миллиметра обеспечивает правильное введение компонента в влажную паяльную пасту. Правильная повышающая передача предотвращает плавание или перекос деталей во время процесса оплавления в печи оплавления. Настройка перегрузки требует баланса между необходимостью прилипания пасты и риском ее смещения. Для плоского корпуса без выводов, такого как QFN, может потребоваться перегрузка всего 0,05 мм, тогда как компоненту с J-выводом может потребоваться 0,15 мм, чтобы обеспечить контакт всех контактов.
Расстояние перемещения вниз составляет лишь половину механического уравнения; сила, приложенная во время этого перемещения, определяет физическую нагрузку на сборку. В современном оборудовании используется программируемое управление усилием для динамического управления давлением размещения. Хрупкие компоненты, такие как керамические конденсаторы, очень чувствительны к микротрещинам при слишком сильном ударе. Для этих частей машина должна плавно замедляться и оказывать минимальное давление, обычно измеряемое в Ньютонах (Н). И наоборот, тяжелые и высокие разъемы часто имеют несколько контактов, которые должны проходить через густую паяльную пасту или в сквозные отверстия при использовании штифтов в пасте. Эти тяжелые компоненты требуют более высокого программируемого усилия, чтобы обеспечить их посадку заподлицо с подложкой. Независимые пьезоэлектрические датчики силы на шпинделях укладки позволяют машине оперативно регулировать давление для каждого конкретного типа упаковки.
Точное центрирование XY зависит от системы технического зрения машины, которая фиксирует четкое изображение выступов или выступов компонентов. Стандартные системы оптического центрирования имеют серьезные ограничения по глубине резкости. Камера, идеально сфокусированная на плоском чипе 0402, захватит размытое, непригодное для использования изображение выводов на разъеме высотой 15 мм. Изменение высоты компонента требует динамической регулировки фокусного расстояния. Усовершенствованные позиционирующие головки используют многоуровневое освещение и линзы с динамической фокусировкой для точного изображения высоких компонентов. Камера, обращенная вверх, должна мгновенно смещать свою фокальную плоскость при прохождении над ней головы. Без этой динамической настройки программное обеспечение машинного зрения не сможет точно рассчитать центральную точку или обнаружить изогнутые выводы на высоких корпусах необычной формы.
Тип компонента |
Типичный диапазон высот |
Рекомендуемый овердрайв |
Целевая сила размещения |
Требования к визуальному освещению |
|---|---|---|---|---|
Микропассивные (01005, 0201) |
0,15–0,30 мм |
0,05–0,10 мм |
1,0 Н - 2,5 Н |
Стандартный коаксиальный |
Стандартные микросхемы (QFN, SOIC) |
0,80–2,50 мм |
0,10–0,15 мм |
3,0 Н - 5,0 Н |
Многоугольный кольцевой светильник |
Электролитические конденсаторы |
5,00 мм - 12,00 мм |
0,15–0,20 мм |
5,0 Н - 8,0 Н |
Динамический фокус/Боковой свет |
Тяжелые разъемы |
10,00 мм - 25,00 мм |
0,20–0,30 мм |
10,0 Н - 25,0 Н |
Динамический фокус / высокий угол |
Низкопрофильные пассивные элементы составляют подавляющее большинство мест размещения на стандартной печатной плате. Стратегия конфигурации здесь отдает приоритет скорости и минимальному воздействию. Настройки требуют высокоскоростного спуска по оси Z, чтобы максимизировать время цикла. Кривая замедления крутая, а перегрузка остается минимальной, обычно от 0,1 до 0,2 мм. Усилие размещения ограничено низким порогом, обычно от 1,5 Н до 3 Н. Эта конфигурация максимизирует пропускную способность на высокоскоростная машина для размещения SMT . Минимальное усилие и незначительная перегрузка предотвращают разбрызгивание паяльной пасты, гарантируя, что близко расположенные площадки 0201 не замкнутся во время оплавления. Соблюдение этих строгих ограничений сохраняет как целостность компонентов, так и скорость установки при тысячах циклов в час.
Компоненты средней и высокой категории требуют другого механического подхода. Электролитические конденсаторы и большие катушки индуктивности с проволочной обмоткой несут большую массу и имеют более высокий центр тяжести. В настройках должен использоваться более медленный профиль замедления по оси Z. Если головка опускается слишком быстро и резко останавливается, импульс может привести к смещению тяжелого компонента на кончике сопла перед установкой. Инженеры программируют увеличенное усилие размещения, чтобы преодолеть вес компонента и сопротивление паяльной пасты. Это повышенное давление предотвращает смещение компонента во время индексации платы, когда конвейер перемещает печатную плату к следующей станции. Правильная посадка гарантирует, что тяжелая деталь останется стабильной до тех пор, пока припой не расплавится и не затвердеет в печи.
Компоненты необычной формы и соединители большой высоты создают высочайший уровень сложности. Настройки требуют максимального зазора по оси Z, чтобы избежать защемления ранее размещенных деталей. Для этих компонентов часто требуются специальные насадки-захваты, а не стандартные вакуумные насадки. Ход установки обычно многоэтапный. Головка быстро опускается до безопасной плоскости, затем медленно перемещается для окончательного размещения, чтобы обеспечить идеальное совмещение штифтов с подушечками или отверстиями. Использование динамических настроек размера и позиционирования в программном обеспечении машины позволяет системе автоматически изменять параметры размещения. Когда вложенные или ступенчатые компоненты изменяют эффективную высоту размещения, программное обеспечение динамически пересчитывает ход. Это предотвращает столкновения и устраняет нестандартные проблемы с центром тяжести, характерные для громоздких разъемов.
Измерьте высоту корпуса физического компонента и длину вывода с помощью цифрового штангенциркуля, чтобы установить базовую линию.
Введите точные размеры в библиотеку компонентов станка, убедившись, что смещение по оси Z соответствует посадочной плоскости.
Выберите насадку или захват, разработанные специально с учетом массы и площади поверхности компонента.
Запрограммируйте многоступенчатый профиль снижения по оси Z: быстрый подход к габаритной высоте, медленный поиск контакта и контролируемую перегрузку.
Выполните сухой тест без паяльной пасты, чтобы проверить зазор между соседними компонентами и убедиться, что сопло освобождает деталь без прилипания.
Выполните влажный тест с паяльной пастой и проверьте смещение под микроскопом, чтобы окончательно определить настройки силы.
Стандартные стружколомы рассчитаны на максимальную скорость XY. Они используют легкие вращающиеся головки или многошпиндельные конфигурации, рассчитанные на установку десятков тысяч компонентов в час. Эта скорость достигается за счет гибкости оси Z. Эти машины обычно ограничиваются компонентами высотой от 3 до 5 мм. Их ход по оси Z физически короток, чтобы минимизировать время перемещения. Использование высокоскоростных машин для обработки высоких компонентов сопряжено с серьезными рисками. Ограниченный зазор приводит к столкновению с ранее установленными высокими деталями. Профили быстрого ускорения и замедления приводят к падению тяжелых компонентов из вакуумных сопел во время полета, что приводит к образованию отходов и застреванию машины.
Если в спецификации материалов предусмотрены значительные отклонения по высоте, на производственных линиях должно быть установлено специализированное оборудование. А гибкая машина для размещения SMT обеспечивает необходимый механический диапазон. Ключевые особенности включают увеличенный ход по оси Z, который часто позволяет обрабатывать компоненты высотой 25 мм и выше. Эти машины имеют независимое Z-сервоуправление для каждого шпинделя, что обеспечивает точные индивидуальные профили спуска для каждого сопла. Они включают в себя динамическую обратную связь по усилию, мгновенно регулируя давление в зависимости от сопротивления. Хотя теоретически они работают на более низких скоростях, чем чип-шутеры, их гибкость жизненно важна для общей балансировки лески. Они устраняют проблему размещения нестандартной формы, позволяя высокоскоростным машинам, расположенным выше по потоку, сосредоточиться исключительно на быстром пассивном размещении.
Производители оборудования решают проблему экстремальных отклонений по высоте, используя запатентованные комбинации аппаратного и программного обеспечения. Анализ этих подходов помогает инженерам оптимизировать конкретные линии. А В машине Panasonic для захвата и размещения используются усовершенствованные конфигурации головок в сочетании с программным обеспечением с автоматическим обучением. Система динамически корректирует параметры высоты, изучая физические характеристики компонента во время первых нескольких размещений. Усовершенствованное программное картографирование высот становится отраслевым стандартом. Машины используют лазерные датчики для картирования голой платы перед началом ее установки. Алгоритмы компенсации коробления платы автоматически изменяют Z-высоту в режиме реального времени. Если центр печатной платы выгибается вверх на 0,5 мм, программное обеспечение автоматически сокращает Z-ход компонентов в этой конкретной зоне, обеспечивая постоянное давление размещения по всей искривленной подложке.
Физика подсказывает, что путешествие на большие расстояния требует больше времени. Для более высоких компонентов требуется, чтобы установочная головка втягивалась выше, чтобы безопасно очистить плату перед переходом к следующей координате. Увеличение времени перемещения по оси Z напрямую снижает скорость цикла. При смешивании экстремальных высот на одном портале машина по умолчанию устанавливает безопасную высоту, на которую помещается самая высокая часть доски. Если конденсатор диаметром 15 мм установлен в начале цикла, головка должна втягиваться как минимум на 16 мм при каждом последующем размещении, чтобы избежать столкновений. Чтобы рассчитать истинное влияние на CPH, необходимо проанализировать последовательность размещения. Группирование высоких компонентов в конце программы размещения смягчает сокращение времени цикла, позволяя машине работать с меньшей высотой просвета на протяжении большей части пробега.
Инженеры постоянно балансируют скорость установки и силу удара. Запуск машины с максимальной скоростью по оси Z увеличивает кинетическую энергию, передаваемую компоненту и плате при ударе. Эта энергия вызывает разбрызгивание паяльной пасты, что приводит к образованию шариков припоя и коротким замыканиям во время оплавления. Это может привести к микротрещинам в чувствительных компонентах. Замедление спуска по оси Z снижает эти риски, но снижает пропускную способность. Решение сводится к экономической выгоде. Стоимость ложных сбоев, ручной доработки и брака сборок намного перевешивает стоимость незначительного сокращения времени машинного цикла. Инженеры-технологи проводят пробные запуски, чтобы найти оптимальную скорость, которая гарантирует отсутствие брызг и растрескивание при сохранении приемлемых производственных графиков.
Наблюдаемый дефект |
Основная причина оси Z |
Корректирующие действия |
|---|---|---|
Брызги паяльной пасты |
Чрезмерная сила или скорость размещения. |
Уменьшите скорость спуска по оси Z; нижний предел силы на 1Н-2Н. |
Плавающий/наклонный компонент |
Недостаточный овердрайв. |
Увеличивайте повышающую передачу с шагом 0,05 мм до полной фиксации. |
Треснувшие керамические конденсаторы |
Ударный шок во время установки. |
Включить режим мягкого размещения; проверьте данные о высоте библиотеки. |
Столкновения головой |
Запрограммирована недостаточная высота просвета. |
Увеличение глобального Z-зазора плоскости; Высокие части последовательности идут в последнюю очередь. |
Использование динамических настроек высоты создает определенные технологические риски, которыми необходимо управлять на полу. Отклонение подложки или отскок доски является основной проблемой. При размещении тяжелых или высоких компонентов на тонких печатных платах сила, направленная вниз, заставляет плату изгибаться. Когда сопло втягивается, плата откидывается назад, смещая соседние влажные компоненты. Вы должны установить соответствующие опорные штифты непосредственно под зонами размещения тяжелых деталей. Другой серьезный риск связан с несоответствием библиотечных данных. Если размеры компонента САПР не соответствуют физическим допускам детали, предоставленным поставщиком, машина рассчитывает неправильные Z-ходы. Механический износ играет роль с течением времени. Усталость пружины сопла в течение тысяч циклов приводит к нестабильному давлению при установке, в результате чего детали всплывают или не могут должным образом вставиться в пасту.
Контроль этих рисков требует тщательной проверки процесса. Инженеры требуют строгого контроля первого изделия (FAI) с использованием автоматизированного 3D оптического контроля (AOI). Системы 3D AOI измеряют точную высоту Z размещенных компонентов, проверяя копланарность и обнаруживая любое смещение пасты перед тем, как плата попадет в печь оплавления. Если высокий компонент перекошен или расположен слишком высоко, AOI сигнализирует о дефекте, позволяя инженерам немедленно отрегулировать настройки повышающей передачи или давления. Не менее важно составить графики профилактического технического обслуживания. Технические специалисты регулярно калибруют двигатели оси Z, очищают датчики вакуума и заменяют изношенные механизмы податливости сопел. Последовательное техническое обслуживание гарантирует, что машина выполняет запрограммированные настройки высоты с абсолютной механической точностью.
Проверяйте текущие программы размещения, чтобы определить последовательность высоких компонентов на поздних этапах производства, сводя к минимуму ненужное время отвода оси Z и улучшая CPH.
Сверяйте размеры библиотеки компонентов с физическими деталями с помощью цифровых штангенциркулей, прежде чем представить какой-либо новый продукт.
Классифицируйте все компоненты по уровням высоты и назначайте стандартизированные профили скорости и давления по оси Z для каждого уровня, чтобы избежать догадок.
Проведите испытания на предельное давление с использованием макетов и стеклянной крошки, чтобы определить базовые профили оси Z, гарантирующие нулевое разбрызгивание пасты.
Внедряйте регулярные проверки калибровки всех серводвигателей оси Z и пружин податливости сопел, чтобы предотвратить механический снос при больших объемах работ.
О: Более высокие компоненты требуют, чтобы станок рассчитывал более короткий ход вниз к поверхности печатной платы. Если ход не отрегулирован на основе точных данных библиотеки, машина врежет компонент в плату, что приведет к повреждению детали, печатной платы или установочной головки.
О: Большинство стандартных высокоскоростных стружколомов оптимизированы для компонентов высотой от 3 до 6 мм. Для компонентов, превышающих это значение, требуется гибкая машина для размещения или установка нестандартной формы с расширенной осью Z (часто до 25 мм и более).
О: Разбрызгивание паяльной пасты предотвращается за счет уменьшения силы укладки и минимизации перегрузки (расстояния, которое сопло проходит за точкой первоначального контакта). Точная калибровка оси Z гарантирует, что компонент опирается на пасту, не сдавливая ее.
О: Высокие компоненты изменяют фокусное расстояние между выводами/шариками компонентов и камерой, обращенной вверх. Усовершенствованные машины используют динамическую фокусировку или многоуровневое освещение, чтобы точно передать геометрию высоких деталей без потери глубины резкости.
О: Да, в продвинутых моделях используются лазерные датчики или программное обеспечение для обнаружения деформации печатной платы. Станок динамически регулирует высоту размещения каждого компонента по оси Z, чтобы компенсировать локальное отклонение платы, обеспечивая постоянное давление размещения.
A: Перегрузка размещения — это запрограммированное расстояние, на которое установочное сопло перемещается вниз после первого контакта компонента с паяльной пастой. Это обеспечивает правильное погружение выводов компонентов в пасту для оптимальной пайки оплавлением.
О: Программное обеспечение для проектирования печатных плат генерирует файл центроида, который включает данные X, Y и Z (высота). Если высота компонента или базовая точка определены неправильно при экспорте в САПР, машина для захвата и размещения рассчитает неверный ход по оси Z, что приведет к дефектам размещения.


